DAISCH MOCA亮相世界人形机器人运动会,以动作捕捉助力机器人街舞训练
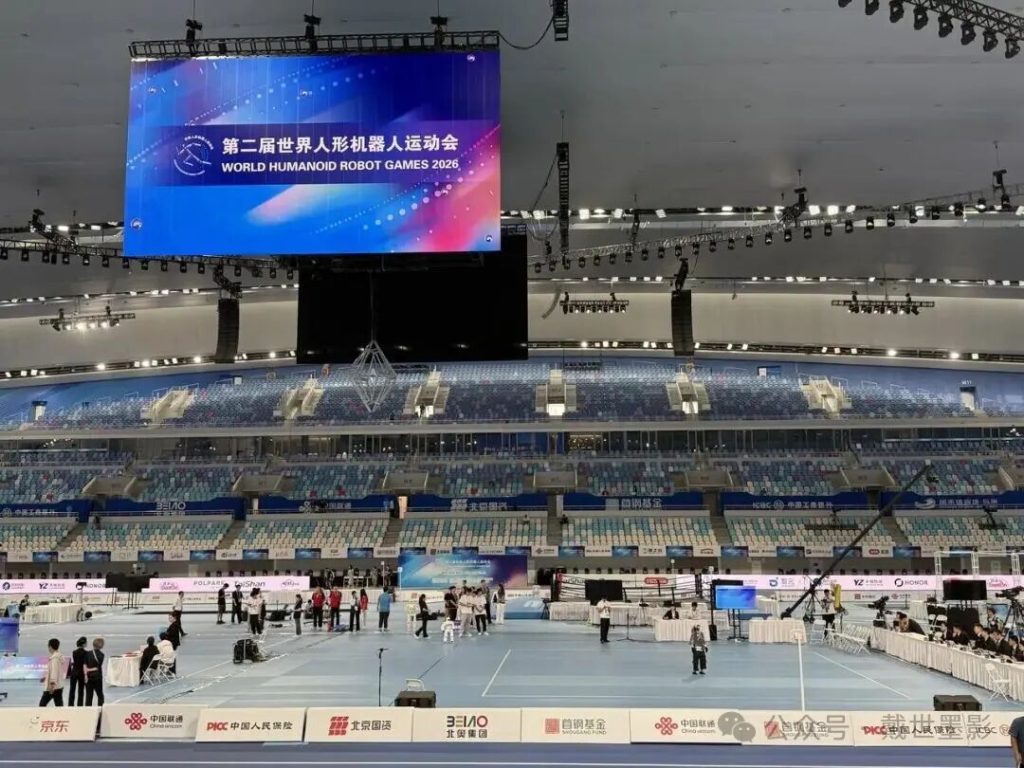
8月22日至26日,第二届世界人形机器人运动会在北京国家速滑馆举行。来自全球的机器人队伍围绕运动竞技与真实场景任务展开角逐。其中,机器人街舞项目凭借极强的观赏性和技术挑战性,成为本届赛事最受关注的焦点项目之一。
在8月25日举行的机器人街舞比赛中,共有46支机器人队伍同台竞技。从律动节奏到高难度动作展示,机器人们呈现出越来越自然、越来越接近人类舞者的运动表现。而在这些精彩动作的背后,离不开真实人体动作数据的支撑。
对于机器人而言,跳舞并不仅仅是完成预设动作指令。每一次摆臂、转身、重心切换乃至节奏变化,都需要建立在对人体运动规律的理解之上。而这一切学习的起点,正是真实的人体动作数据。
作为专业全身穿戴动作捕捉系统品牌,DAISCH MOCA参与了本届机器人街舞项目相关动作数据采集工作。真人舞者穿戴DAISCH MOCA全身动作捕捉系统完成街舞动作演示,通过高精度惯性动作捕捉技术,将人体运动过程中的姿态变化、关节轨迹与运动规律转化为可计算、可训练、可复现的数字化动作数据,为机器人学习和训练提供基础支撑。
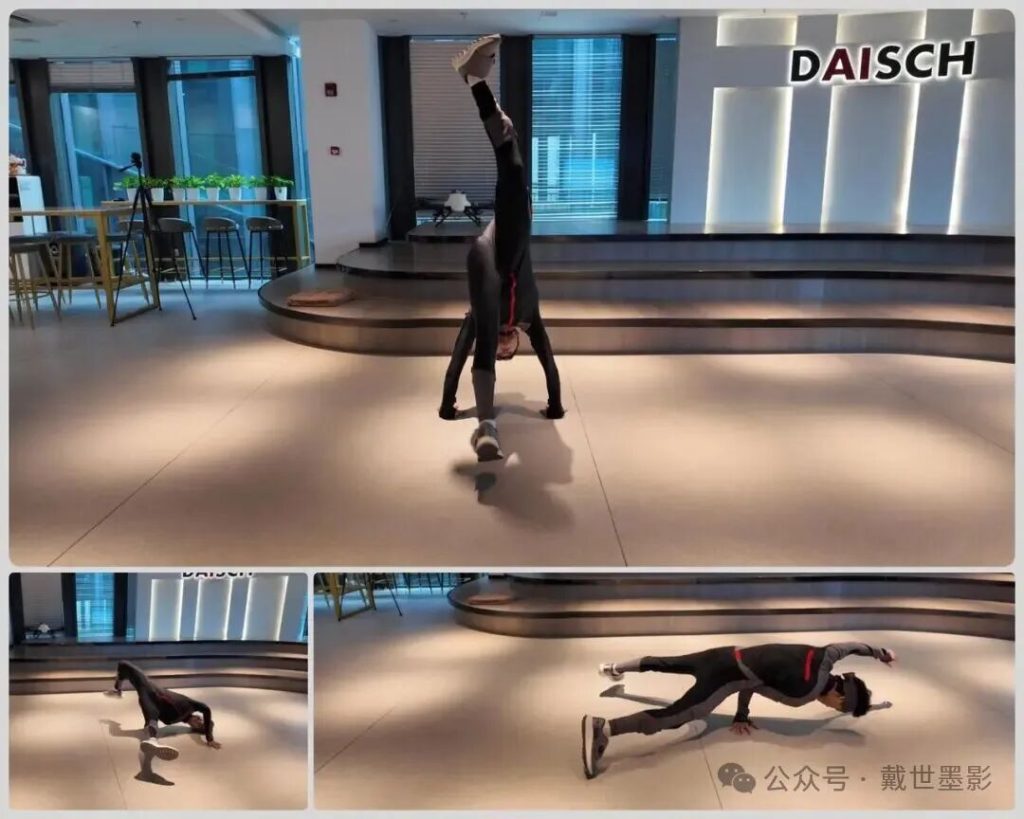
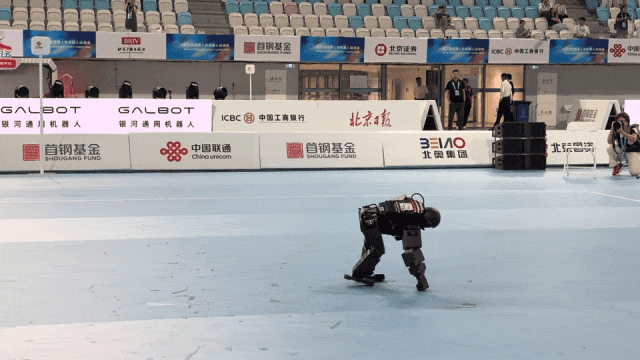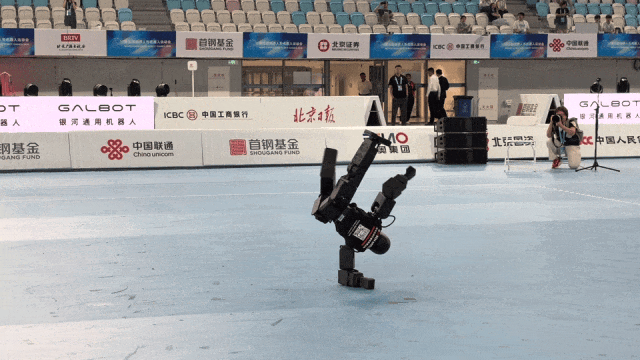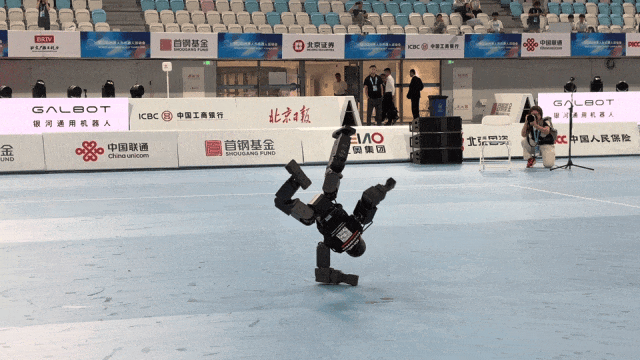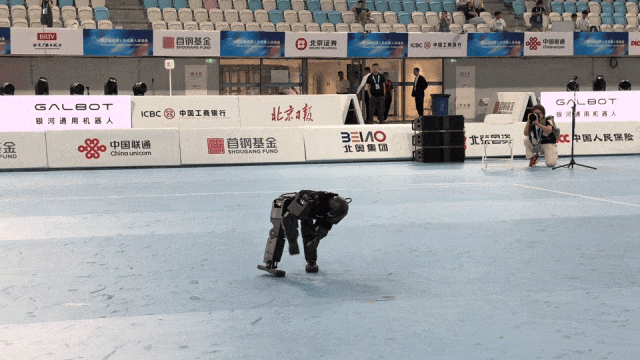
值得一提的是,本届机器人街舞项目中表现亮眼的戴世长期战略合作伙伴——鹿明机器人,最终包揽冠亚军。在赛前训练阶段,DAISCH MOCA参与了部分街舞动作数据采集工作,通过对真人街舞舞者Top Rock、Footwork、Thomas Flare(托马斯回旋)、Freeze等Breaking代表性动作的精准捕捉,为机器人学习和复现复杂街舞动作提供了高质量数据支撑。同时,鹿明机器人还搭载了戴世IM3系列IMU模组,为机器人姿态感知与运动控制提供稳定可靠的惯性数据支持。双方围绕动作数据采集、运动感知与机器人训练等多个环节开展深度合作,共同探索机器人运动能力的更多可能。
从动作学习到运动控制,从人体动作数字化到机器人运动能力训练,动作捕捉与惯性感知技术正在成为具身智能发展的重要基础设施。
比赛现场,DAISCH MOCA还为参赛机器人定制了专属动捕马甲。赛场上,身着DAISCH MOCA马甲的机器人完成街舞展示;赛场外,DAISCH MOCA持续承担着机器人动作数据采集与训练支持工作。两者共同构成了机器人从“学动作”到“会动作”的关键链路。
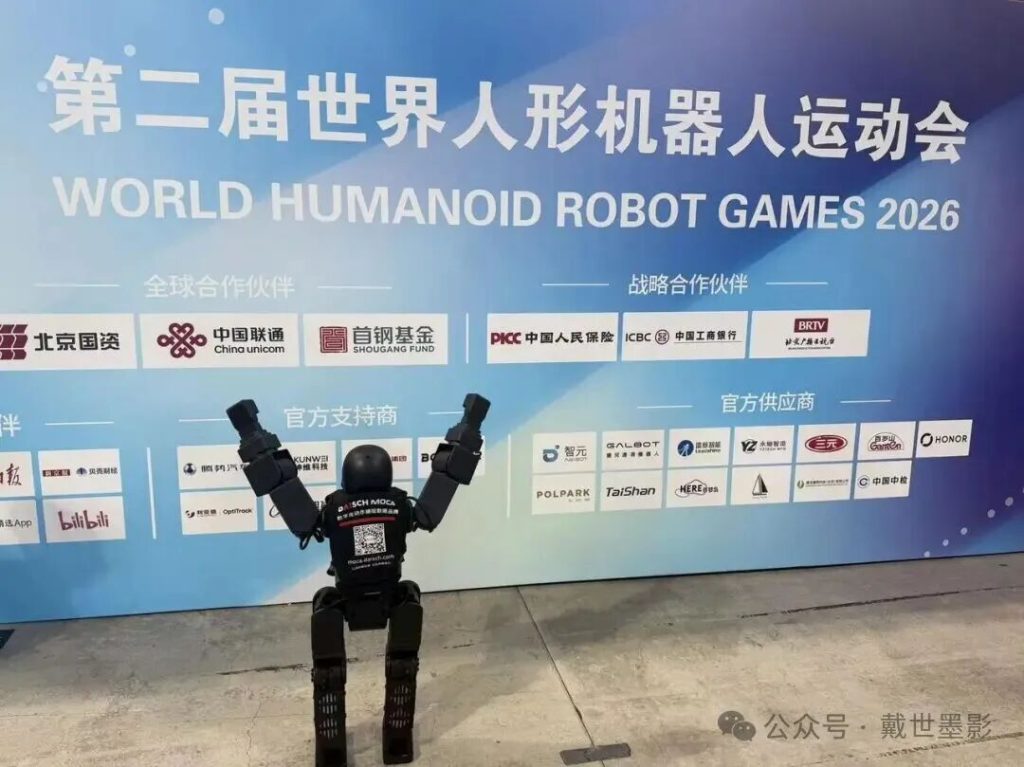
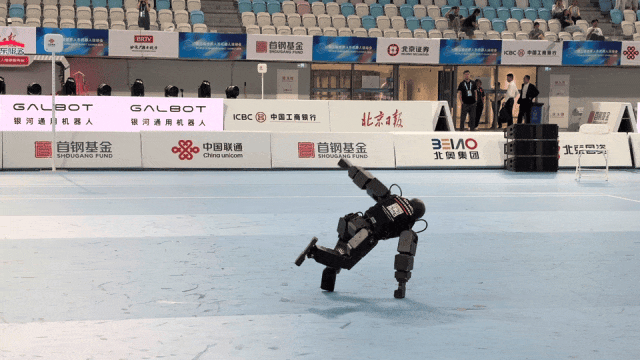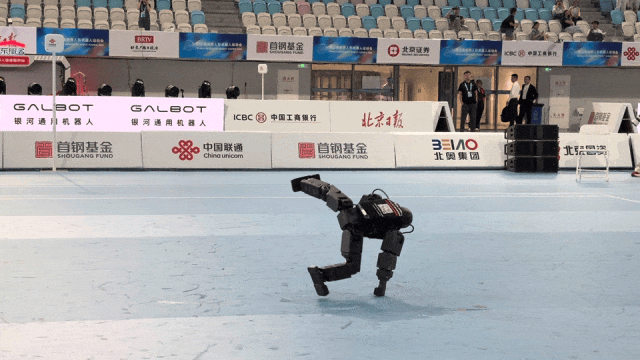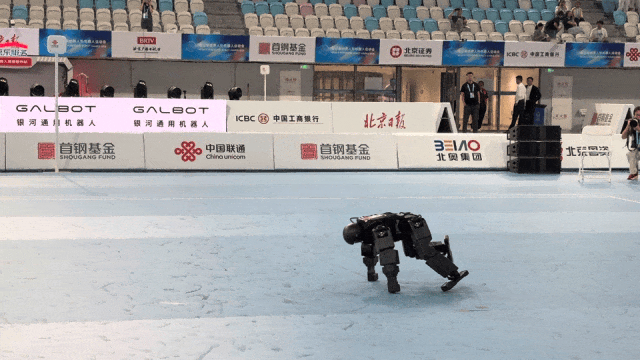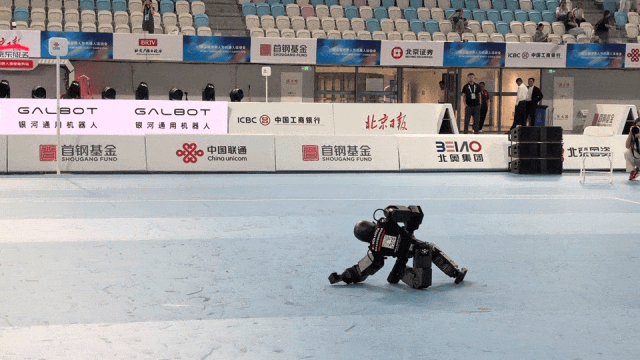
作为参赛队伍之一,戴世墨影机器人队也在赛场上完成了包含地板动作在内的街舞展示。面对对平衡控制、关节协调和动作稳定性要求极高的地板动作挑战,戴世墨影机器人队完成高难度地板动作演绎,成为本届赛事仅有的两支完成该类动作的参赛队伍之一。
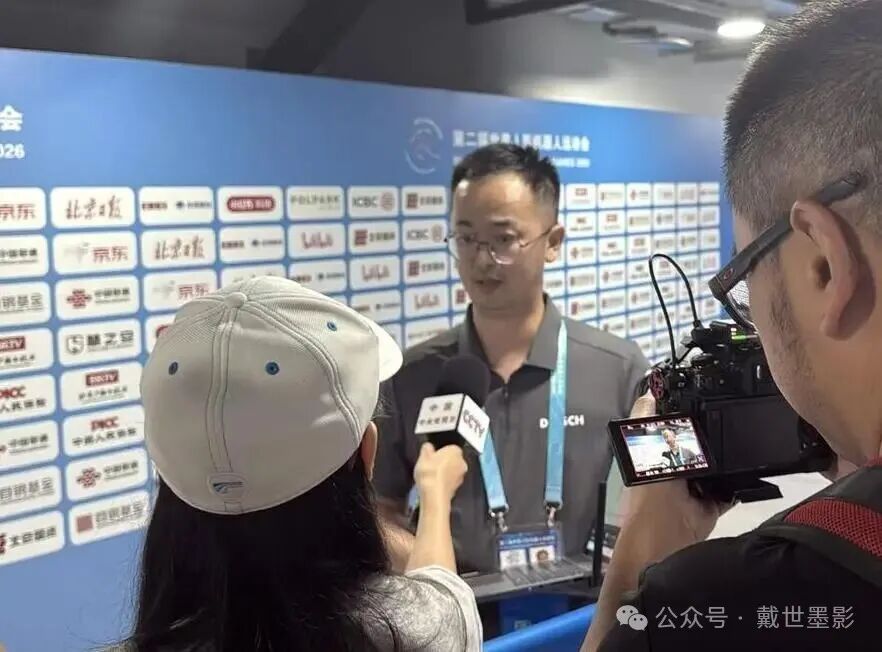
本届赛事期间,DAISCH MOCA还接受了央视媒体采访,就动作捕捉技术在机器人训练、具身智能数据采集及未来产业应用等方向进行了交流。随着机器人产业进入规模化发展阶段,高质量人体运动数据正成为机器人学习真实世界的重要资源之一。
从让机器人“动起来”,到让机器人“学会动作”,再到未来让机器人“像人一样自然运动”,机器人能力的每一次进步,都离不开真实世界数据的积累与训练。
世界人形机器人运动会已经落幕,但对于DAISCH MOCA而言,这不仅是一次赛事亮相,更是动作捕捉技术服务具身智能产业的一次真实实践。
未来,DAISCH MOCA将持续深耕惯性动作捕捉与运动数据采集技术,记录更多真实的人体运动,让人的动作能够被数字化理解,让机器更好地学习人的运动。